ロボット触覚と接触状態認識 ― エッジ信号処理・AI
触覚センサの信号から、何に・どのように触れているかをロボット自身が判断するための信号処理と機械学習の研究です。
- ロボット触覚
- 接触状態認識
- 物体判定
- テクスチャ
- 滑り
- エッジAI

01課題
ロボットが物体を扱うとき、滑り始めや物体の硬さ・表面の状態に気づけないと、取り落としや破損につながります。
一方で、多数のセンサの信号をすべて中央の計算機に送って処理すると、遅延や消費電力が問題になります。
02学術的な問い
触覚センサの時系列信号から、接触の状態をどれだけ早く、少ない計算資源で判断できるか。
センサの故障やばらつきがあっても、認識を保てるか。
03独自のアプローチ
触覚センサの近く(エッジ)で行う信号処理と機械学習を組み合わせ、物体の判定、表面の質感(テクスチャ)の分類、滑りの検出などに取り組んでいます。
センサを能動的に動かして情報を得るアクティブセンシングも研究対象としています。
-
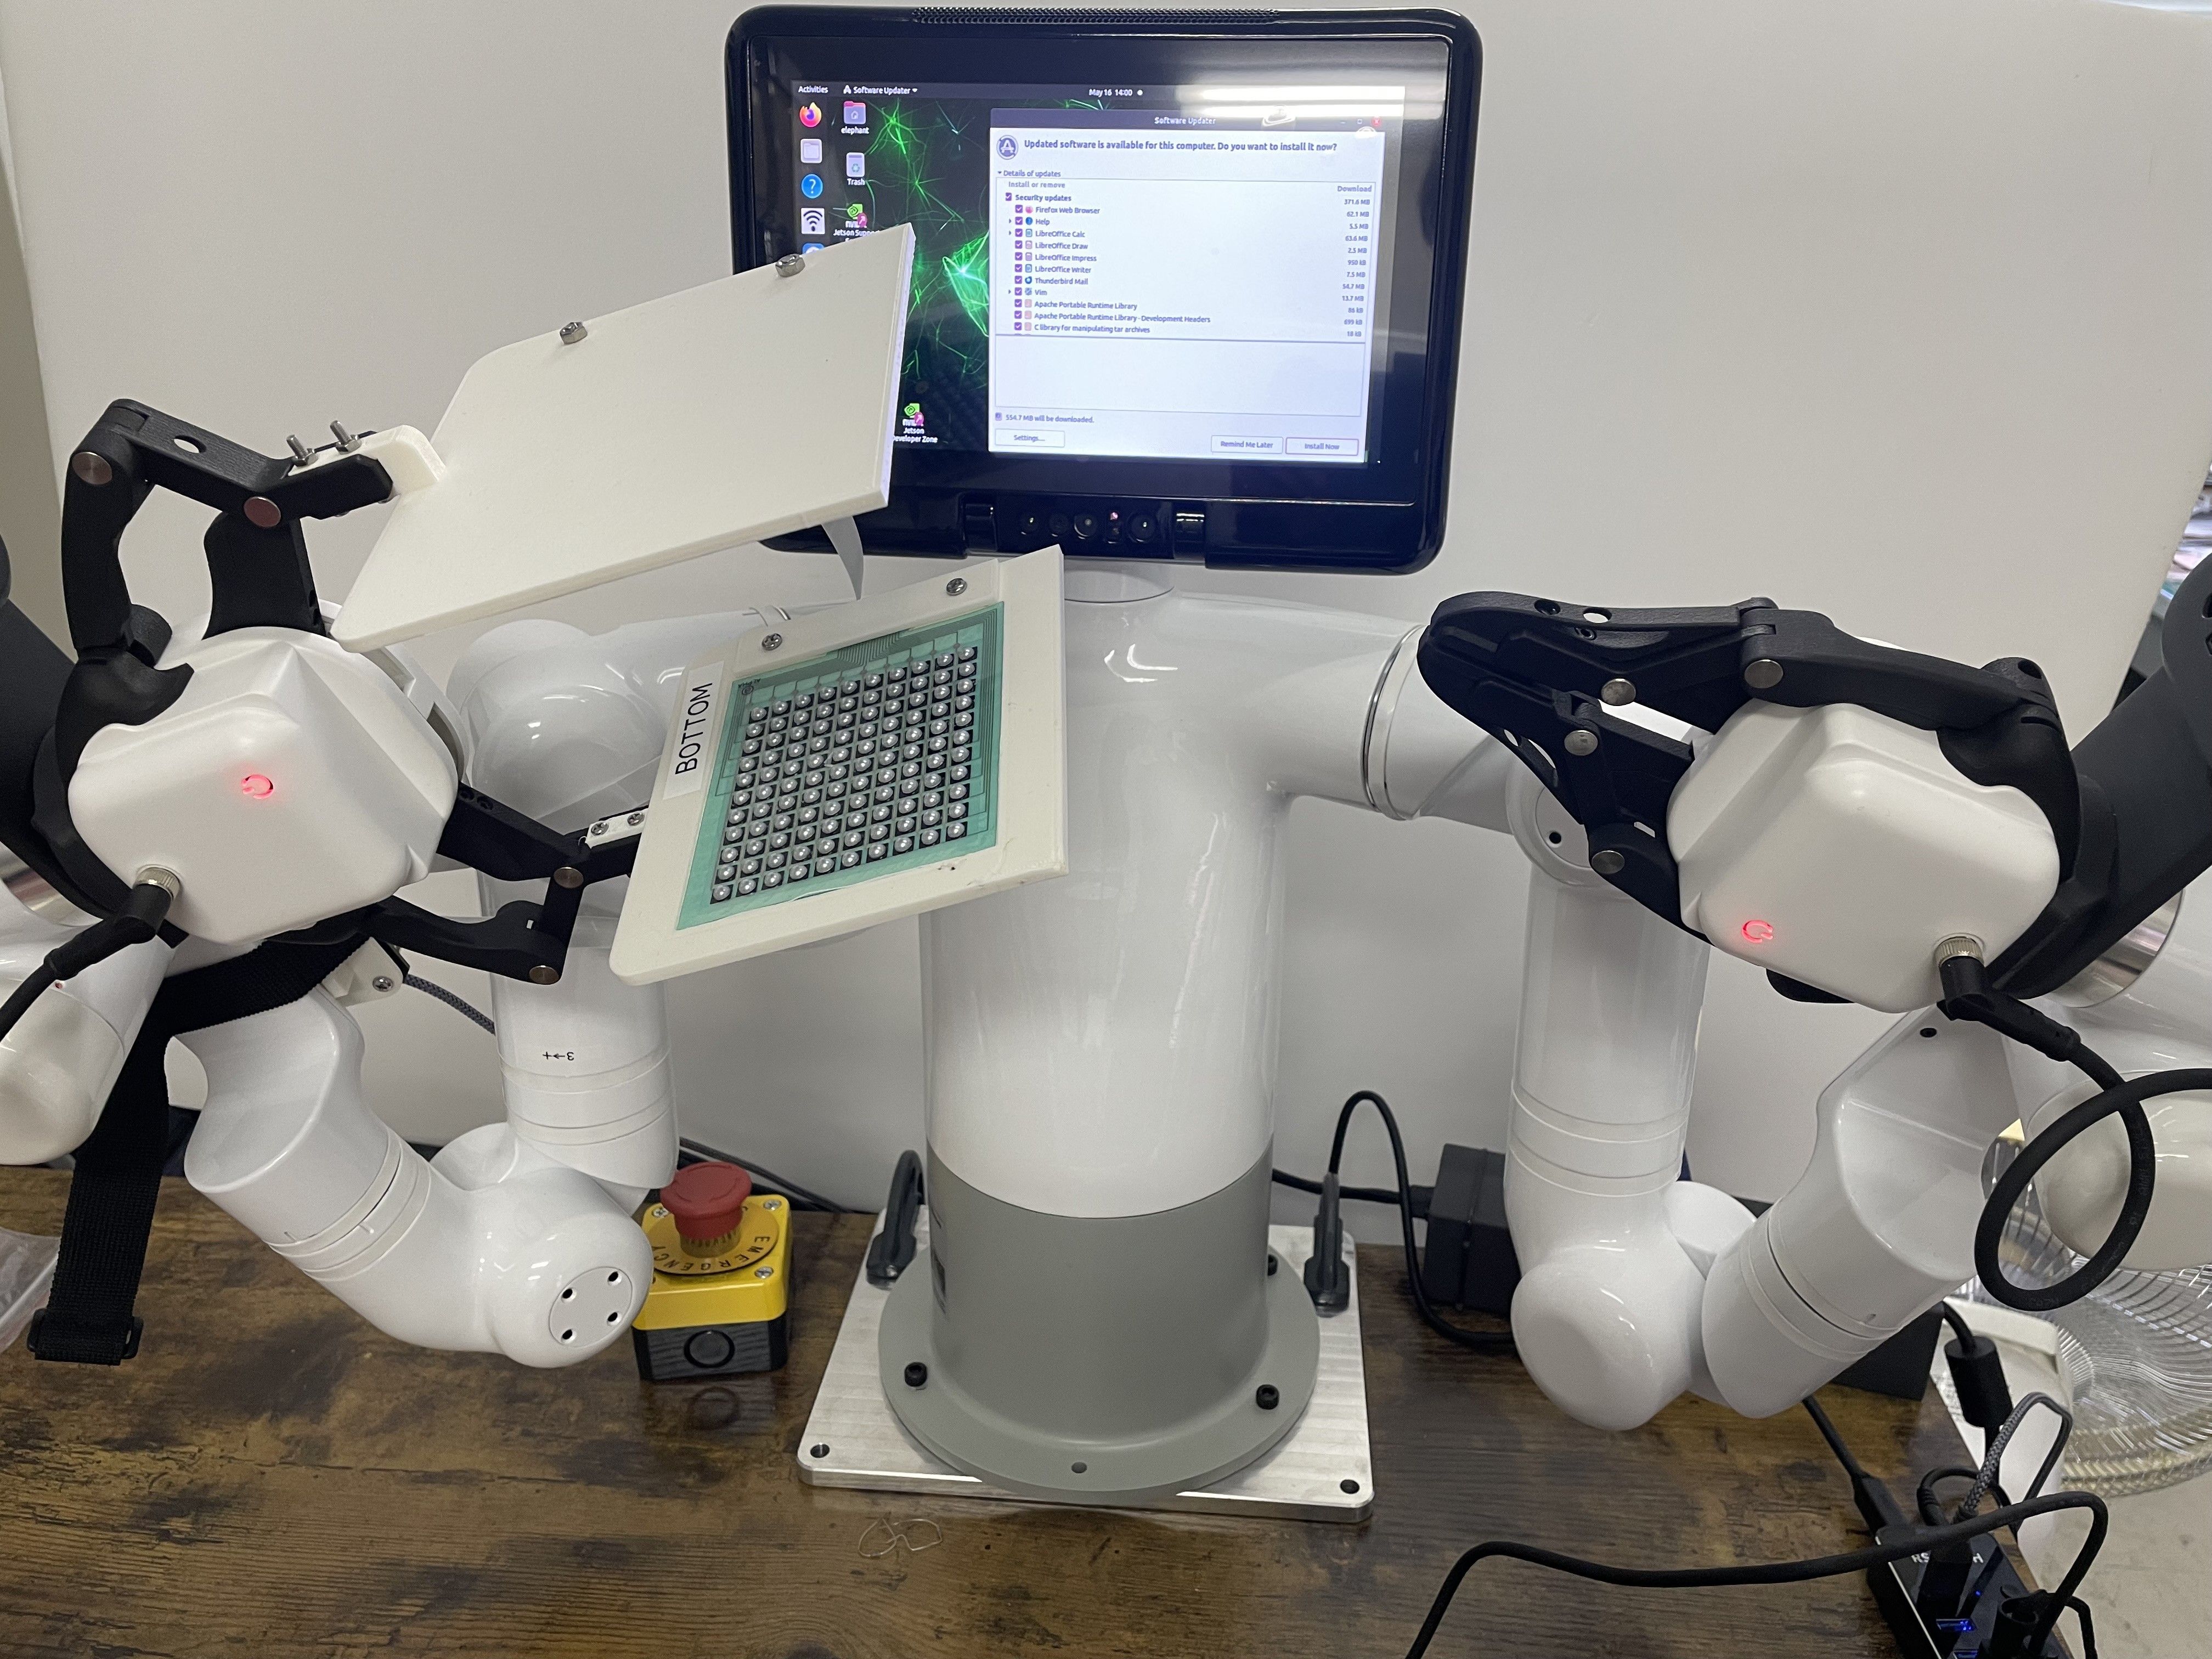
双腕ロボットと触覚センサアレイ 提供 室山真徳 -
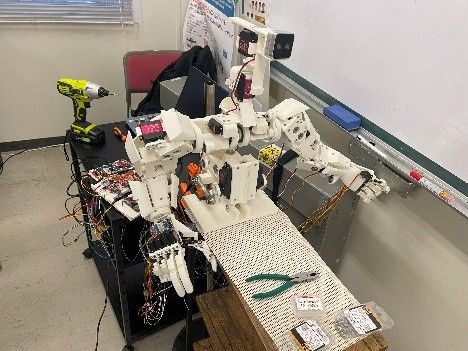
ロボットハンドの実験環境 提供 室山真徳


04確認済みの成果
論文発表等で確認できた事項だけを掲載しています。研究中の内容・将来構想は「今後の課題」に分けて記載しています。
掲載準備中です。関連論文をご覧ください。
05今後の課題
準備中です。
06関連論文
-
Transformer-Based Robust Tactile Object Recognition under Sensor Faults through Training, Adaptation, and Correction
国際会議論文 2026 IEEE/SICE International Symposium on System Integration (SII2026) 2026.01 査読あり
-
感覚センサ統合型ロボットハンドリングの要素技術に関する研究
紀要 東北工業大学地域連携センター・研究支援センター紀要 EOS Vol. 38, No. 1, pp. 35-40 2025.12
-
作業状況把握のための多種センサを統合した多関節制御可能な双腕ロボットの開発
その他(種別未設定) 令和7年東北地区若手研究者発表会 pp. 215-216 2025.03
-
マルチモーダルセンシングによる遠隔ロボット操作を実現するための要素技術の研究開発
紀要 東北工業大学地域連携センター・研究支援センター紀要 EOS Vol. 37, No. 1, pp. 17-22 2025.02
-
力・曲げセンサを備えたセンサグローブから得られる時系列動作データによる行動分類機械学習技術の開発
国内会議・研究会 第41回センサ・マイクロマシンと応用システムシンポジウム Vol. 26A3-PS-26, pp. 1-6 2024.11 査読あり
-
スモール時系列センシングデータを用いた高性能エッジ機械学習システムの研究開発
紀要 東北工業大学地域連携センター/研究支援センター紀要EOS Vol. 2024・3 VOL.36, No. 1, pp. 9-14 2024.03 査読あり
-
Object judgment with an event‐driven MEMS‐LSI integrated tactile sensor array system
学術論文(学術雑誌) Translated from Volume 143 Number 7, pages 164–170, DOI: 10.1541/ieejsmas.143.164 of IEEJ Transactions on Sensors and Micromachines (Denki Gakkai Ronbunshi E). Vol. 143, No. 7, pp. 164-170 2023.08 査読あり
-
イベントドリブン型MEMS-LSI集積化触覚センサアレイシステムを用いた物体判定
学術論文(学術雑誌) 電気学会論文誌E部門 2023.07 査読あり
-
エッジ推論デバイスのセンシング性能評価に関する考察
国内会議・研究会 令和5年東北地区若手研究者発表研究会 2023.03
-
静電容量型センサを用いたテクスチャセンシングに関する一考察
国内会議・研究会 令和5年東北地区若手研究者発表研究会 2023.03
-
遠隔ロボット操作技術のインタラクション性能向上に関する検討
紀要 東北工業大学地域連携センター・研究支援センター紀要(EOS) Vol. 35, No. 1, pp. 33-38 2023.01 査読あり
-
MEMS-LSI集積化触覚センサを用いたアクティブセンシングによるテクスチャ分類に関する研究
国内会議・研究会 第39回「センサ・マイクロマシンと応用システム」シンポジウム 2022.11 査読あり
07共同研究の相談例
- 把持・搬送作業で、接触の状態をセンサで把握したい
- 小さな計算機でセンサデータを処理・判定する方法を検討したい
- 触覚データを使った物体やテクスチャの識別を試したい